發表文章

目前顯示的是有「Machine Learning」標籤的文章

Occlusion-Net 用來解決物件遮蔽問題的 2D/3D 多視圖融合物件偵測方法

圖片
這是一個很有趣的方法,以我的觀點來看是跟 3D 點雲的 Multi-View 方法的延伸。 主要是把 3D 點雲特徵用投影方法投回 2D 影像, 利用 2D/3D 的融合特徵解決物件遮蔽的偵測問題。

The Devil is in the Pose: Ambiguity-free 3D Rotation-invariant Learning via Pose-aware Convolution 論文導讀

圖片
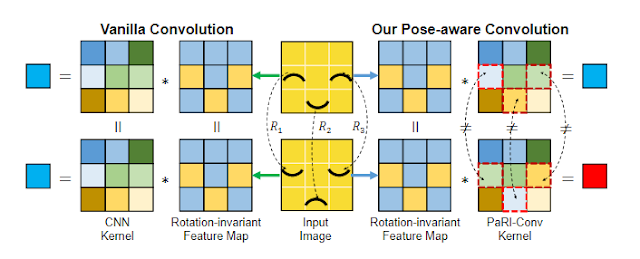
  本文建議有點雲特徵的先驗知識者閱讀, 我會盡量講得平易近人, 但仍建議請先參考 此篇 ,先了解基本點雲處理如何處理特徵。 這篇論文的重點在於改變了底層特徵方法。 論文中由這張圖來解釋: 因為現行解決 Rotation Invariant 的方法都是乘上一個矩陣去收集數據, 並沒有考慮點與點之間的結構關係(i.e.上圖笑臉)。 但是我覺得這個例子呈述得很容易誤導, 聽起來很像在解決高低解析度、上下採樣的問題, 實際上在點雲裡面應該是解決類似 KNN 特徵的問題才對。 像是那三個有黑色像素的點,間隔距離、彼此夾角之類的結構關係所產生的資訊。 作者認為現在的 CNN 都沒有抓到結構關係 (Pose) 的精華 (e.g. 點雲中點與點的區域關係 AKA 底層特徵), 所以要提出解決方法稱為 PaRI 的新架構來解決問題 (我猜是 Pose: Ambiguity-free 3D Rotation-invariant 的縮寫)。 舊有的底層特徵方法: 好,那要改進一定得知道改哪裡嘛? 之前別人是怎麼做這種結構特徵的? 答案是:Point Pair Feature(PPF) Point Pair Peature Pr 是參考點,想像成 KNN 的目標點; Pj 是 Pr 附近的鄰居點,有 K 個; ∂n_r 是相較於 r 的三維座標軸,用  gram-schmidt orthogonalization 算出來的, 忘記的同學可以去複習一下 GSO 。 所以經過 PPF 計算,我們會得到一組四個特徵如下圖: 這樣會出個小問題,各位想想好的底層特徵應該要具備什麼特性? 應該要具備獨特性嘛! 因為這樣訓練起來才不會與其他特徵混淆。 仔細觀察 αn 的方程式我們會發現,沒有一條能分辨在這個半徑為 d 的圓圈上, 有若干個法向量相同的  Pj 的辦法。  (∂1_r, ∂1_j 分別代表各自的法向量,ModelNet40資料集會給定。) 改善方法: 在改善之前,我們先想想舊有方法遇到什麼問題? 問題是缺少 Pr 與 Pj 間的獨特特徵,對吧? 所以我們希望新的方法最好讓每個 Pj 對 Pr 有獨特性。 Local Reference Frame(LRF) +   Augmented Point Pa...

Focal Loss - 基於 cross entropy 的分類 Loss function 改進

圖片
  假設各位都知道並了解  Cross Entropy 是什麼的前提下, 這篇文章主要提到 Focal Loss ,一種基於  Cross Entropy 的改進方法。

[論文筆記] 三維點雲的 Transformer 方法 Spatial Transformer for 3D Point Clouds

圖片
  前幾天 meeting 被老師單獨叫過去說: "黑武士,你知道你這學期要畢業對吧?"

OpenCV AI Kit 1 (OAK-1)從零開始的傻瓜式教學

圖片
  起因是因為主管塞了兩盒工程機包裝的東西給我, 叫我趕快做點東西出來。 :大勾請問這兩盒是什麼? "窩也不是很清楚,應該是攝影機吧?" "上禮拜才送來的,就交給你好好幹了!(瞇眼。"

[論文筆記] SegGCN - 利用 Fuzzy Spherical 改善 Octree guided CNN 的分割點雲方法

圖片
因為教授可能想讓我做 partial & segmentation, 所以被 assign 了這篇論文。 SegGCN 做了兩件事情:

[名詞筆記] Channel-wise

圖片
 Channel-wise  之前在  【論文筆記】Squeeze-and-Excitation Networks  那篇  遇到過, 這次來很淺的解釋一下 Channel-wise 大概在做什麼? 就我的解釋來看:

【論文筆記】Squeeze-and-Excitation Networks

圖片
簡介: Squeeze-and-Excitation Networks(以下簡稱 SENet)是一種類似於 plugin 的概念, 獲得對於 C 個特徵(frature)間的關係,進而提升整體模型的準確率。 方法概要: